
産業用ロボットの製品一覧
- 分類:産業用ロボット
3841~3855 件を表示 / 全 7577 件


【重量物の取り扱いによる作業負担を軽減!】お客様の課題を解決した導入事例5選を収録!ワークに応じた無料相談、テストも受付中!

- その他搬送機械


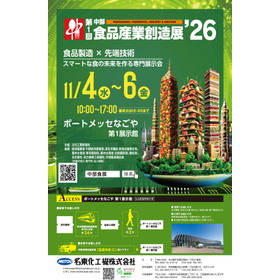
『 第1回 中部食品産業創造展'26 』出展決定!
〈 ポートメッセなごや 〉にて、2026年11月4日(水)~6日(金)に開催されます、 【 第1回 中部食品産業創造展'26 】に出展いたします。 昨年4月より発売を開始していおります、『小型サニタリーハンディポンプMHS型』の 新たなラインナップとして、『コードレスサニタリーハンディポンプ』の展示をいたします。 ・コードレス!どこへでも持ち運べ!サッと使え!簡単洗浄! 従来通り18L缶やBIB(バックインボックス)に対応し、簡単に分解洗浄が可能な構造となっています。 この機会にぜひご来場いただきたくご案内申し上げます。 ・会場:ポートメッセなごや ・弊社出展ブース:第1展示館「C-66」
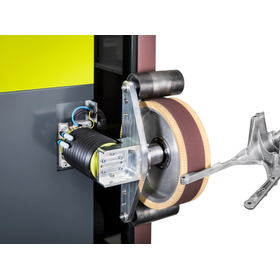

ベルトグラインダーによるロボット研磨!押付力の瞬時自動補正により加工スピードが大幅改善。速度制御、押付力制御で多用途が1台で。
- 多関節ロボット

ベルトグラインダーによるロボット研磨!押付力の瞬時自動補正により加工スピードが大幅改善。速度制御、押付力制御で多用途が1台で。
- 多関節ロボット

重力荷重による影響も自律補正し、R形状、複雑形状の加工対象もどの角度からも均一な力に自動補正し高品質安定仕上げの自動研磨が可能
- 多関節ロボット

航空機、鉄道車両等大面積の塗装準備の研磨を最高仕上げ品質で自動化。3ヘッドにより加工面積範囲を拡大し作業スピードを高速化
- 溶接ロボット
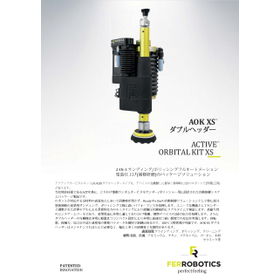
超熟練技術が要求される塗装仕上げ補修研磨をダブルヘッダータイプでロボット化。押付力高速自律補正制御+ダブルヘッダータイプAOK403がサンディング、ポリッシングをこの1台で可能に。
FerRoboticsのActive Compliant Technology(ACT)を用いた補修研磨用システムとして、ダブルヘッダータイプのAOK403をご紹介。ダブルヘッダーにより工具を交換することなく1台でサンディングとポリッシングが可能になり、超熟練作業者の”感覚”が必要な補修研磨もサイクルタイムを大幅改善した自動化が可能になります。 ACTは、熟練技術を必要とする研磨、研削加工にて、加工中に発生する接触圧(力)の“差”を高速で自動補正し、速い加工スピード時や角度による重力荷重差にも影響されることなく、常に設定押付力での研磨/研削加工が出来る技術です。 ACTを用いたエンドエフェクタ(ACF)により、加工対象物の寸法公差、曲面形状、非平面に対しての変化を瞬時にストロークの伸縮にて高速で自動補正することで追従し、加工対象物に対し常に設定値の力での接触をキープします。さらに、ロボットの角度により変化する重力によるツール荷重も自動補正するので、どの角度からでも常に均一の押付圧をキープし、加工ムラの無い仕上げを可能にします。

工具交換式で多様な表面加工の自動化を自在に。ロボット研磨、バリ取り自動化の最強ツール。ストローク35mmで加圧を瞬時自動補正
- マシニングセンタ

過去に研磨自動化失敗した方も必見!FerRoboticsの押付力高速自律補正技術で最挑戦!接触力の高速自律補正が加工品質を上げ、ロボット軌道速度アップも可能に。重力荷重も自律補正しR形状の加工等、どの方向からの加工も均一な力に制御し高品質安定自動研磨を実現
FerRoboticsのActive Compliant Technologyは、熟練技術を必要とする研磨、研削加工にて、加工中に発生する接触圧(力)の“差”を高速で自動補正し、速い加工スピード時や角度による重力荷重差にも影響されることなく、常に設定押付力での研磨/研削加工が出来る技術です。 このACT技術を用いたエンドエフェクタ(ACF)により、加工対象物の寸法公差、曲面形状、非平面に対しての変化を瞬時にストロークの伸縮にて高速で自動補正することで追従し、加工対象物に対し常に設定値の力での接触をキープします。 この技術が装置やロボットの軌道を走るスピードを上がり、加工スピードを上げ、サイクルタイムを改善します。 製品ラインナップは幅広く使用用途毎にベストな選択を! ACF: ヘッドのみ ACF-K:多様な工具交換式パッケージ AAK:アングルグラインダーとのパッケージ(軽研削、重研削タイプあり) AOK:ランダムオービタルサンダー(ダブルアクション)とのパッケージ ASK:自動車産業用のルーフジョイント部研磨、ドア部のブラッシング ABG:ベルトグラインダー

均一な力加減を要するポリッシング、サンダー工程を一定押付力で自動化、仕上品質、サイクルタイムを劇的に改善
- その他研磨材
- 多関節ロボット
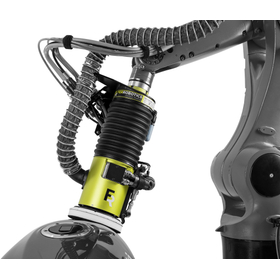
貴社に合うロボット研磨をファーロボティクスの用途例動画でイメージ!FerRobotics公式Youtubeチャンネルで豊富なロボット研磨の用途例動画をアップしています。押付力高速自動補正での自動研磨で経営課題を解決! !
FerRoboticsのActive Compliant Technologyは、熟練技術を必要とする研磨、研削加工において加工対象物の寸法公差、曲面形状、非平面等に対して加工中に発生する接触圧(力)の“差”を高速で自動補正し、重力荷重も自動補正し、常に設定押付力での研磨/研削加工が出来る技術で、当技術を持ったエンドエフェクターが経営課題を解決します。 この技術が装置やロボットの軌道を走るスピードを上げる事が出来る為、加工スピードを上げ、サイクルタイムを改善することが出来ます。また、ロボット研磨、ロボット研削において、ACF自体のストロークの伸縮により押付圧を制御する為、重量のあるロボットのアーム自体を動かして補正を行う必要が無いこともロボット研磨の加工スピード改善をアシストします。さらに、ロボットの角度により変化する重力によるツール荷重も自動補正するので、どの角度からでも常に均一の押付圧をキープし、加工ムラの無い仕上げを可能にします。 百聞は一見に如かず!です。ぜひ当社HP or YouTube(FerRobotics)にて用途例動画をご覧ください。
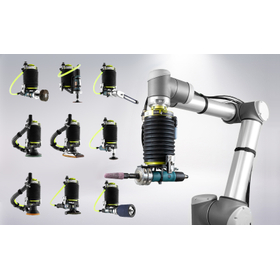
接触力高速自動補正で産業ロボットにヒトの感覚(触覚)を持たせ、研磨、研削工程をベスト品質で自動化!経営課題、生産性を劇的に改善
- 溶接ロボット

研磨自動化のベストを追求!ファーロボティクスのエンドエフェクタ!接触力高速自動補正で産業ロボットにヒトの感覚(触覚)を持たせ、研磨、研削工程をベスト品質で自動化!経営課題、生産性を劇的に改善!
FerRobotics Compliant Robot Technology GmbH(ファーロボティクス)が開発した独自技術ACTを用いたUR+モデル、ACF-K。ユニバーサルロボットUR10、UR10e、UR16eにおいて、ティーチングペンダント上で簡単設定が可能です。 ACT技術を用いたエンドエフェクタ(ACF)により、加工対象物の寸法公差、曲面形状、非平面に対しての変化を瞬時にストロークの伸縮にて高速で自動補正することで追従し、加工対象物に対し常に設定値の力での接触をキープします。 この技術が装置やロボットの軌道を走るスピードを上げる事が出来る為、加工スピードを上げ、サイクルタイムを改善することが出来ます。また、ロボット研磨、ロボット研削において、ACF自体のストロークの伸縮により押付圧を制御する為、重量のあるロボットのアーム自体を動かして補正を行う必要が無いこともロボット研磨の加工スピード改善をアシストします。さらに、ロボットの角度により変化する重力によるツール荷重も自動補正するので、どの角度からでも常に均一の押付圧をキープし、加工ムラの無い仕上げを可能にします。
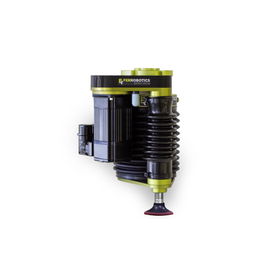
産業ロボットに熟練工の感度を持たせ、溶接痕除去、バリ取り作業等グラインダー作業を完全自動化。瞬時補正でサイクルタイムを劇的改善
- 溶接ロボット


3K仕事を次世代に残さない。熟練工不足を解消する!採用難を解決する!接触力の高速自律制御で産業ロボットに人の感覚を与え研磨自動化
- 多関節ロボット
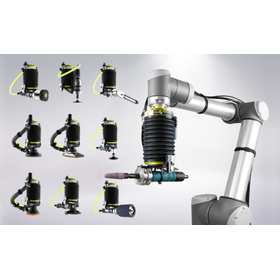
工具交換式で多様な表面加工の自動化を自在に。バフ研磨、鏡面研磨等をロボット化する研磨自動化ツール。瞬時自動補正で均一な力で加工。
- 多関節ロボット

下処理、バフ研磨、鏡面研磨等、多様なロボット研磨を簡単工具交換で可能!多様な表面加工の自動化、ロボット化を実現する研磨自動化ツール。瞬時自動補正で均一な力で加工。
ACF-Kは、アングルグラインダー、ベルトサンダー、オービタルサンダー、ダイグラインダー等のハンドツールを簡単に脱着可能な工具交換式ユニットで、押付力を一定に制御した自動化が簡単に行え、貴社の省人化に貢献します。 FerRoboticsのActive Compliant Technologyは、熟練技術を必要とする研磨、研削加工において加工対象物の寸法公差、曲面形状、非平面等に対して加工中に発生する接触圧(力)の“差”を高速で自動補正し、重力荷重も自動補正し、常に設定押付力での研磨/研削加工が出来る技術です。 この技術が装置やロボットの軌道を走るスピードを上げる事が出来る為、加工スピードを上げ、サイクルタイムを改善することが出来ます。また、ロボット研磨、ロボット研削において、ACF自体のストロークの伸縮により押付圧を制御する為、重量のあるロボットのアーム自体を動かして補正を行う必要が無いこともロボット研磨の加工スピード改善をアシストします。さらに、ロボットの角度により変化する重力によるツール荷重も自動補正するので、どの角度からでも常に均一の押付圧をキープし、加工ムラの無い仕上げを可能にします。

研磨研削自動化のゲームチェンジャー!ロボット研磨の新スタンダード!押付力の高速自動補正制御によりプログラミング労力を大幅削減
- 多関節ロボット
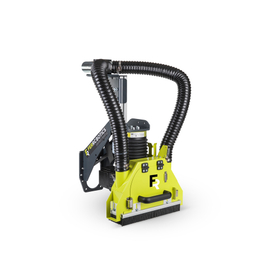
FerRoboticsが研磨自動化の新スタンダードをクリエイト!自動車工場において研磨自動化により消耗品コストを大幅削減
- 溶接ロボット
貴社に合うロボット研磨をファーロボティクスの用途例動画でイメージ!FerRobotics公式Youtubeチャンネルで豊富なロボット研磨の用途例動画をアップしています。押付力高速自動補正での自動研磨で経営課題を解決! !
FerRoboticsのActive Compliant Technologyは、熟練技術を必要とする研磨、研削加工において加工対象物の寸法公差、曲面形状、非平面等に対して加工中に発生する接触圧(力)の“差”を高速で自動補正し、重力荷重も自動補正し、常に設定押付力での研磨/研削加工が出来る技術で、当技術を持ったエンドエフェクターが経営課題を解決します。 この技術が装置やロボットの軌道を走るスピードを上げる事が出来る為、加工スピードを上げ、サイクルタイムを改善することが出来ます。また、ロボット研磨、ロボット研削において、ACF自体のストロークの伸縮により押付圧を制御する為、重量のあるロボットのアーム自体を動かして補正を行う必要が無いこともロボット研磨の加工スピード改善をアシストします。さらに、ロボットの角度により変化する重力によるツール荷重も自動補正するので、どの角度からでも常に均一の押付圧をキープし、加工ムラの無い仕上げを可能にします。 百聞は一見に如かず!です。ぜひ当社HP or YouTube(FerRobotics)にて用途例動画をご覧ください。

接触力を高速自律補正、重力荷重も自律補正。ロボットの軌道速度アップを可能にし、どの角度からも均一な力でフル自動の研磨を実現
- 多関節ロボット

究極のパフォーマンス!研磨にとって一番重要な力加減(押付力)を角度、ワークソリ、曲面にも瞬時自動補正し均一の加圧で自動化が出来る
- 多関節ロボット