AGVの位置ずれや環境変化に対応!Visual SLAMで高精度な自己位置推定を実現
AGVや自律走行ロボットでは、走行ルートを決定するために、目的地と現在位置を高精度に把握する必要があります。 本ソリューションは、東芝独自の自己位置推定技術をお客様のシステム向けにカスタマイズし、リアルタイムシステムに最適化して提供します。 ■こんな課題はありませんか? ・AGVや搬送ロボットの自己位置推定精度を高めたい ・長距離走行時に発生する位置ずれや累積誤差を抑えたい ・外光や照明、障害物の移動など、環境変化に強いSLAMを導入したい ・カメラ、LiDAR、IMUなど、複数センサーを組み合わせたい ・GPS・GNSS信号が不安定な場所で自律走行を実現したい ・自己位置推定と同時に周囲の環境地図を生成したい ・組込み機器上で動作する高速・低メモリーなSLAMが必要 ・自社のロボットや移動体に合わせてSLAMをカスタマイズしたい ■その課題、SLAMで解決しませんか? Visual SLAM、Visual Relocalizer、ランドマークベースSLAM、センサーフュージョン、環境地図生成などを組み合わせ、お客様のシステムに合わせた自己位置推定を支援します。
この製品へのお問い合わせ
関連動画
基本情報
AGVや自走システム向けに、東芝独自の自己位置推定技術をリアルタイム向けに最適化して提供します。 ◆3つのVisual SLAM技術 ・QRコードなどのランドマーク(目印)を基準に絶対自己位置推定を行う「Landmark based SLAM」 ・風景から自動的に特徴点を見つけ出し絶対自己位置推定を行う「Visual Relocalizer」 ・カメラに映る映像の「見え方」を利用し相対自己位置推定を粉う「Visual SLAM」 これらの技術を組み合わせて高精度の自己位置推定を行うことが可能。 ◆ センサーフュージョンによる精度・ロバスト性向上 Visual SLAMやIMUでは、長距離移動時の誤差蓄積や環境変化やノイズの影響が課題です。 当社は複数センサーを組み合わせてこれらの課題を補完し、高精度かつ安定した自己位置推定を実現します。 ◆ 周辺地図生成による環境認識 環境情報をもとに、自己位置推定と同時に周辺の空間マップをリアルタイム生成できます。 環境地図生成機能を周辺認識に活用し、障害物回避、収穫ロボットや倉庫ロボットのピッキングなどに応用可能です。
価格情報
ご質問・見積もりなどお気軽にお問い合わせください。 当社の製品・サービスは企業・団体・法人様向けに販売しております。
納期
用途/実績例
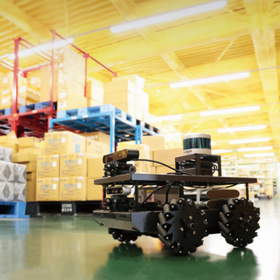
■工場・倉庫などでのユースケース 工場・倉庫などで活躍する無人搬送車(AGV)でSLAMを活用することで、効率性、安全性、および自律性を向上します。 ・倉庫から商品をピックアップするロボットへの応用が可能 ・物の移動などによる新たな障害物や、外光・照明などの環境に変化に適応 ・複数のセンサーを組み合わせることにより、多様な情報を統合してロバストな位置推定と環境地図生成を行えます。 ■農場・果樹園などでのユースケース 屋外で移動する自動運転トラクターにはいくつかの課題があります。センサーの最適化やアルゴリズムの改善を行い、 屋外での自動運転トラクターの安全性と効率性を向上します。 ・GPS信号が屋外で不安定な場合、SLAM技術を使用してトラクターの自己位置をリアルタイムで特定 ・LiDAR・センサー・カメラ等を組み合わせて環境地図を作成し、位置合わせや周辺環境認識が可能 ・木や岩などの障害物を回避したり、収穫時期の果実の認識・収穫ロボットへの応用が可能 ・畝間や斜面など、さまざまな地形の変化に適応可能
カタログ(1)
カタログをまとめてダウンロード
企業情報

私たちは、エンベデッド、LSI設計の領域で、「長年積み重ねた豊富な経験と実績」、「高い技術力」により、お客様のビジネスに貢献する最適なソリューションを提供してまいります。