

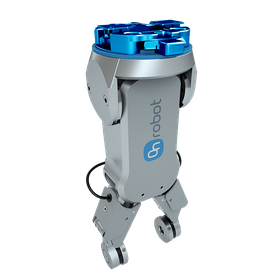
指先で力、トルク、近接状態を検知するスマートグリッパー
RG2-FTの各フィンガーには、接触点における力とトルクを計測する6軸力覚/トルクセンサーが搭載されています。 これにより、ロボットは把持、挿入、組立作業の最中にフィードバックを得ることができ、対象物との接触を検知したり、抵抗や位置合わせの変化に応じて適切に動作したりすることが可能になります。 各フィンガーに搭載された近接センサーが、接触前に対象物の有無を検知し、その距離を測定します。接近時のセンシングと接触時のフィードバックを組み合わせることで、部品の位置が変動し、固定座標だけでは十分な情報が得られない作業を支援します。 ■ 各フィンガーに1つずつ搭載された2つの6軸力覚・トルクセンサー ■ 物体の有無と距離を測定する2つの近接センサー ■ 力覚・トルクと近接センシングの150 Hzサンプリング ■ 接触前から相互作用の全過程にわたるフィードバック
この製品へのお問い合わせ
関連動画
基本情報
■ 力覚・トルクと近接フィードバック:150kHz ■ 調整可能なグリップ力:3-40 N ■ 指位置の標準分解能:0.1 mm
価格帯
納期
~ 1ヶ月
用途/実績例
■ フィジカルAIの学習データ収集・分析 ■ ガラスワークのハンドリング ■ 組立・挿入
カタログ(2)
カタログをまとめてダウンロード
企業情報

当社は協働型アプリケーション向けのプラグ付きエンドアーム ツール(EoAT)製品のフルラインを提供しております。 当社の革新的なグリッパー、センサー、および共通ツールチェンジャーは、どのロボットメーカーにもワンタッチで接続でき、使いやすさ・費用対効果・安全性を含む軽量な産業・協働ロボットの利点を最大限に活用できるよう支援致します。また、全ての製品が電動でコンプレッサーが不要です。


