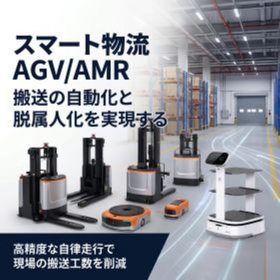
高精度な自律走行搬送ロボットや業務AIを統合し、工場内の搬送工程の自動化と脱属人化、設備・運行状況の見える化を実現します。
物流倉庫や製造工場において、工程間の部品・荷物搬送は手押し台車や フォークリフトに依存しており、搬送人員の不足が深刻化しています。 従来のAGVでは床面への磁気テープ敷設や二次元コードの定期保守が必要で、 レイアウト変更時の改修コストが大きな壁でした。 そこで、床面の微細な天然テクスチャを認識する下視V-SLAM技術を活用し、マーカーレスで高精度な自律走行を実現します。 本製品は、最大400kg搬送に対応した自律搬送ロボット(AMR)です。 既存の床面環境をそのまま活用して迅速に導入でき、走行ルートの変更もPC画面上で即座に完結します。 搬送作業にかかる人件費を大幅に削減し、レイアウト変更に強い柔軟な物流ラインを構築できます。 【こんなお困りを解決】 ・テープ敷設やQRコードの摩耗・貼り替えメンテナンスが負担 ・工場・倉庫のレイアウト変更が頻繁で固定ルートAGVが使えない ・工程間の横持ち搬送に専任スタッフを取られており省人化したい
この製品へのお問い合わせ
基本情報
外形寸法(L×W×H)|780 × 545 × 300 mm 最大可搬荷重400 kg 最大リフト高さ60 mm 最大運動速度1,800 mm/s 最小回転直径820 mm 停止・定位精度±10 mm(下視V-SLAM単体性能:±5 mm) バッテリー種別動カリチウムイオン電池(BMS多重保護搭載) 連続稼働時間約8時間 充電性能自動充電対応(満充電:約1.5時間以下 / 30%→80%急速充電:約30分) ナビゲーション方式|V-SLAM / L-SLAM / 2Dコード / 慣性ナビゲーション(ジャイロ・エンコーダー) 安全装置|前後レーザーセンサー、ガスバッファ接触検知、緊急停止ボタン、音光アラーム 路面走行要件|起伏:最大5mm以下、傾斜度:最大0.05以下(駐車点0.03以下)、段差:最大10mm以下
価格帯
納期
用途/実績例
製造ライン間の工程間搬送: 部品の研磨・洗浄・組立工程間における部材・ラックの自動供給および空ラックの回収 物流倉庫内のパレット・ラック自動搬送: 定型棚や材料ケースの自動引き込み・自動搬送によるピッキング作業の省人化 オンデマンド小口搬送: タブレットや端末からの呼出しによる治具・トレイ・小ロット部品の適時供給 クリーンルーム・防塵エリアの自動化: ガイドテープの摩耗粉を出せない精密機器・電子部品製造現場でのマーカーレス搬送
カタログ(3)
カタログをまとめてダウンロード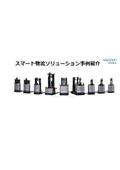
企業情報

当社は、ソフトウェア・アウトソーシング・サービスを提供する専門企業です。 ProjectPumpや課題管理/バグ管理を目的としたトラッキング・システム等 プロジェクトの「見える化」や管理品質向上ためのツールを整備してきました。 また、アプリケーション開発用のフレームワークや、テストプロセス効率化の ためのツールを独自に開発し、 全社的な生産性や品質の向上を実現しています。