

Will‐E 穿孔ロボット
老朽化した管に負荷をかけることなく反力が確保できること等を改善すべく、試作品を開発しました。
汚水枡を通過でき、枝間(φ150)通過できること。また、管を中心とした穴が確保できることや老朽化した管に負荷をかけることなく反力が確保できることなどをコンセプトに開発しました。
- 企業:株式会社Will‐E
- 価格:応相談
更新日: 集計期間:2026年09月16日~2026年10月13日
※当サイトの各ページの閲覧回数を元に算出したランキングです。
更新日: 集計期間:2026年09月16日~2026年10月13日
※当サイトの各ページの閲覧回数を元に算出したランキングです。
更新日: 集計期間:2026年09月16日~2026年10月13日
※当サイトの各ページの閲覧回数を元に算出したランキングです。
2161~2190 件を表示 / 全 3789 件
老朽化した管に負荷をかけることなく反力が確保できること等を改善すべく、試作品を開発しました。
汚水枡を通過でき、枝間(φ150)通過できること。また、管を中心とした穴が確保できることや老朽化した管に負荷をかけることなく反力が確保できることなどをコンセプトに開発しました。

小さなボディが様々な現場に応える
・小型可搬型 溶接ロボット ・簡単操作、全自動用センシング、溶接条件は自動演算 ・鉄骨、橋梁、造船、鋼構造物など様々な用途に対応 ・ロボット型式認証取得(下向、横向各種) ・オペレータの技量を問わず安定の品質保持 ・一人で同時に複数台を使用することで生産性がUP

新価値創出の要は「真空パック」した議論や思考のプロセス【ナレッジ創出・共有事例】
本田技研工業株式会社の研究・開発機関として、自動車などに関する技術や 製品の研究開発を行う株式会社本田技術研究所様でのナレッジボード導入事例です。 同研究所の先進技術研究所では研究・開発情報の共有に「Accela K-Board」を ご利用いただいています。 「Accela K-Board」を利用した情報共有・活用のお取組みについてご紹介します。

卓上型の搬送機.微細部品の簡易検証にいかがでしょう.
卓上タイプの搬送機となります. タッチパネル画面で位置や軸速度,搬送回数などを設定. 毎回同じ位置で撮像できるので,正確な要因解析が可能になり,様々な測定点の繰り返し搬送で撮像時間の短縮につながります. 用途に合わせて,カスタマイズ可能です. プロファイルセンサやラインカメラなど,用途に合わせて変更可能です.

クラウドサーバを利用し、音声認識や音声合成を使った会話が可能!
『Sota(ソータ)』は、人と関わるロボットを広く普及させることを 目的に開発されたロボットプラットフォームです。 専用のソフトウェアを使用して簡単にプログラム作成が可能なので、 様々な技術やデバイスを連携させた新しいサービスを創出できます。 東京秋葉原にて、当製品の開発体験が学べる講習会を開催中(予約制)。 初心者の方も大歓迎!みなさまのご参加をお待ちしております。 【特長】 ■テーブルトップサイズ ■親しみやすいキャラクターデザイン ■声でコミュニケーション ■カメラで顔を認識 ■ネットワークで連動 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

卓上サイズのプロッターロボット
ナノローバーは、ペンのアップダウン機能を備えた図形描画ロボットです。教材として、プログラミングを学習する目的にとどまらず、数学などの一般教科を、より効率良く、楽しく、実感を伴って学習するためのツールとして活用できます。本製品を教育現場に導入することにより、プログラミングを学習する目的にも、数学などの一般教科をより良く学習するためのツールとしても活用できます。特に数学においては、数学の応用先としてのロボット工学への理解と、ロボット工学を支える必須知識としての数学への理解とが双方向に深まり、実社会で真に役立つ知識や技術の習得に、効果的に寄与することが期待できます。 【特徴】 ■数式を入力するだけで、そのままグラフとして紙面に描画可能 ■高精度エンコーダーとペンアップダウン機構を搭載 ■動作状態を示すフルカラーLEDを搭載 ■さまざまなプログラム、制御方法に対応

4輪駆動メカナムホイールを搭載した台車ロボット
各車輪の回転方向や速度を変えることであらゆる方向へ安定した移動ができます。4輪を同時に同方向へ回転させることによって前進・後退ができ、左右を逆方向へ回転することで旋回、前後を逆回転することで横向きに移動することができます。3輪タイプと比較して、4つの駆動輪を搭載することにより、動作時・静止時の車体安定性の向上を実現しました。 【特長】 ■簡易サスペンションで4輪の接地をサポート ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■前後左右、計4個の超音波センサを搭載 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■エンコーダ式DCモータ付き ■C、C++でのプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

四輪駆動の小型メカナムホイールモバイルロボット
60mmの小型メカナムホイールを搭載した台車ロボットです。小型ながらメカナムホイールの制御に必要な要件を抑えた仕様です。 センサー類の搭載がないシンプルな構成となっているため、メカナムホイールの制御に特化して学ぶことができます。 エンコーダ付きDCモータを搭載しておりますので、メカナムホイールに欠かせない回転数の制御はもちろん可能です。 【特長】 ■4輪駆動メカナムホイールを搭載 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■C、C++でのプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

4輪駆動のオムニホイールロボット
100mmのオムニホイールを搭載した台車ロボットです。4輪での全方位移動は3輪よりも直感的にわかりやすく、モータが多い分トルクも3輪より大きく出ます。直進性も3輪と比べ出やすくなっています。 【特長】 ■モータの回転方向だけで全方位への移動が可能 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■可搬性に優れた本体構造 ■エンコーダ式DCモータ付き ■シームレスな回転と全方位移動が可能 ※詳しくはお気軽にお問い合わせ下さい。

超音波センサ搭載、載せやすい形状の3輪駆動のオムニホイールロボット
100mmのオムニホイールを搭載した台車ロボットです。3段構成となっており、中段、上段には物を載せられるスペースがあります。台車ロボットの活用事例として多い、荷物積載状態での運用の他、小型PCやカメラ等の拡張部品を搭載が可能です。本体はアルミ合金製で、様々なオプションパーツの追加に対応した取り付け穴が用意されています。 また、外周6か所に超音波センサが取付けられており、全周囲の衝突回避などに役立ちます。 【特長】 ■複数のセンサで自律移動台車ロボットとしての研究開発に ■モータの回転方向だけで全方位への移動が可能 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■C、C++でのプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

3つのオムニホイールと超音波センサを搭載した高さを抑えた台車ロボット
100mmのオムニホイールを搭載した台車ロボットです。Nexusロボットの100mmオムニホイールを搭載したロボットの中では、高さが108cmと低い仕様です。高さを抑えていますが天板を備え付けており、上に物を載せられるスペースがあります。 本体はアルミ合金製で、様々なオプションパーツの追加に対応した取り付け穴が用意されています。また、外周3か所に超音波センサが取付けられており、周囲の衝突回避などに役立ちます。 【特長】 ■モータの回転方向だけで全方位への移動が可能 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■超音波センサ搭載 ■C、C++でのプログラミングが可能 ■エンコーダ式DCモータ付き ■拡張用ネジ取り付け用穴、スペアスペース付き ※詳しくはお気軽にお問い合わせ下さい。

4輪駆動の小型オムニホイールロボット
58mmのオムニホイールを搭載した小型でコンパクトにまとまった台車ロボットです。4輪での全方位移動は3輪よりも直感的にわかりやすく、モータが多い分トルクも3輪より大きく出ます。直進性も3輪と比べ出やすくなっています。 【特長】 ■モータの回転方向だけで全方位への移動が可能 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■超音波センサ搭載 ■C、C++でのプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

シンプルでプログラミング可能なタンク(キャタピラ)ロボット
Arduino互換ボードを搭載したキャタピラタイプのロボットです。トラックホイールと2個のコアレスエンコーダ式12VDCモータ、Arduino328マイクロコントローラボードなどが搭載されており、センサの拡張なども容易です。 本商品はレスキュー等での活用を目的に使用されます。不整地を走行する、障害物を乗り越えるといった可動能力に優れています。優れた安定感、牽引力と低軸受圧力などの特性と相まって、実に幅広い活用が想定されます。 【特長】 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ※詳しくはお気軽にお問い合わせ下さい。

2個の駆動用ホイールと1個のフリーホイールが搭載された2WDロボット
制御するモータが2個というシンプルな構成の一般的な台車ロボットです。バンパーセンサや超音波センサが各3ことうさいされており、自律移動台車ロボットの研究などにお勧めです。 オープンソースハードウェアであるArduinoマイクロコントローラをベースにしており、様々なオプションパーツの追加が可能となっております。自由度の高いロボット製作を実現します。 【特長】 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■可搬性に優れた本体構造 ■エンコーダ式 DCモータ ■超音波センサとバンパーセンサを搭載 ■Arduinoマイクロコントローラボードを応用したプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

【研究開発用ロボット】3輪のオムニホイールを搭載したミニロボット
100mmのオムニホイールを搭載した台車ロボットです。積載スペースがない分コンパクトな車体となっています。 3方向に搭載された超音波センサが周囲の障害物検知等にも役立ちます。オムニホイールと、超音波センサを用いた制御に特化して研究・開発できます。 【特長】 ■モータの回転方向だけで全方位への移動が可能 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■日本語マニュアルをご用意 ■アルミ合金製の本体 ■超音波センサを搭載 ■エンコーダ式DCモータ付き ■C、C++でのプログラミングが可能 ※詳しくはお気軽にお問い合わせ下さい。

【研究開発用ロボット】無限回転サーボを用いた3輪駆動オムニホイール搭載の小型台車型ロボット
本商品はオムニホイールを搭載しているため複雑になりがちなステアリング機構の制御などは必要なく、各ホイールの回転方向を制御するのみで全方位移動が可能です。 ホイールの駆動には無限回転サーボを採用しており、エンコーダを使用したモータより少ないピン数で構成されているため、他Nexusロボットより拡張しやすい構成です。 【特長】 ■Arduino互換ボードとIO拡張ボードを搭載 ■開発環境は無償で利用可能な「Arduino IDE」 ■周囲に計3個の超音波センサを搭載 ■日本語マニュアルをご用意 ※詳しくはお気軽にお問い合わせ下さい。

【 研究開発用運搬ロボット・AGV】 可搬重量約40kgを実現、インホイールモーターを採用した静音構造の二輪駆動台車ロボット
「メガローバーVer.3.0」は、研究開発用台車ロボットの「メガローバーVer2.1」の後継機です。 可搬重量約40kgの大型筐体、追加工やカスタマイズを行いやすいアルミニウムの筐体、ソフトウェア開発を容易なものとするArduino IDE対応、柔軟で高度な制御を実現するROS1対応といった数多くの特徴をそのまま継承し、 さらに、駆動輪にダイレクトドライブタイプのインホイールモーターを採用することにより、旧来のモデルと比較して約20dBの大幅な静音化を実現しました。 様々な自動運搬・自動搬送シーンで求められている高度な機能や耐久性を十分に満たしつつ、音声認識などを伴うような高い静粛性が求められる用途にも適した製品となっています。 ◆ROS 2対応ファームウェアを公開しました! 【特長】 ■インホイールモーターを採用した静音構造 ■可搬重量約40kgを実現した二輪駆動台車ロボット ■有線/無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■ROS1、ROS2による制御に対応 ■非常停止スイッチを標準搭載し、取り付け位置が変更可能

【研究開発用搬送ロボット・AGV】インホイールモーターを採用した静音構造、高い運動性能と大きな積載重量をもつ全方向移動ロボット
メカナムローバーVer.3.0は、研究開発用台車ロボット「メカナムローバーVer2.1」の後継機です。可搬重量約40kgの大型筐体、追加工やカスタマイズを行いやすいアルミニウム製、ソフトウェア開発を容易なものとするArduino IDE対応、柔軟で高度な制御を実現するROS1対応といった数多くの特徴をそのまま継承し、さらに、駆動輪にダイレクトドライブタイプのインホイールモーターを採用し、従来機種と比較し動作音の静音化に成功。 ◆ROS 2対応ファームウェアを公開しました! 【特長】 ■インホイールモーターを採用した静音構造 ■可搬重量約40kgを実現した四輪メカナムホイール構造 ■有線 / 無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■非常停止スイッチを標準搭載 ■ROS1、ROS2による制御に対応 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

【研究開発用搬送ロボット・AGV】可搬重量120kg を実現したモンスターマシンの大型搬送ロボット
メガローバーF120Aは、研究開発用台車ロボットの大型モデル「メガローバーF120」の後継機種です。 可搬重量約120kgを実現した筐体と、ArduinoIDE対応、ROS対応といった特徴はそのままに、ダイレクトドライブのインホイールモーターを採用することで、従来よりもさらなる静音化を実現しました。 多彩な研究・開発プロジェクトに合わせた車輪構造、耐荷重性能を選択することができ、自動搬送やロボットの自律制御、オートメーション化の基礎研究などの分野において、実用も見据えた本格的な開発・実装を可能とします。 【特長】 ■可搬重量約120kgを実現 ■二輪駆動の大型台車ロボット ■ダイレクトドライブモーターを採用した静音構造 ■有線/無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■非常停止スイッチを標準搭載 ■ROS 1およびROS 2による制御に対応 ■多彩なオプション品に対応 ※詳しくは、お気軽にお問い合わせ下さい。

【 研究開発用運搬ロボット・AGV】 4輪独立ステアリング駆動式。ダイレクトドライブモーター採用で静音化を実現
「4WDSローバー X40A」は、四輪それぞれに独立したステアリング軸を搭載し、通常の車輪でありながら全方位への移動を実現した研究開発用台車ロボットです。 「メガローバーVer.3.0」に代表される弊社製のROS対応研究開発用台車ロボットのラインナップ中でも、特に静粛性と制御性に優れており、「動作音を極限まで低減しつつ、高い位置決め精度を得たい」など、高度なサービスロボットや特殊環境での搬送ロボットの研究・開発用途に適しています。 【特長】 ■全ての駆動輪に独立したステアリングを搭載(4WDS構造) ■ダイレクトドライブモーターを採用し、さらなる静音化を実現 ■複雑な制御を容易に実装可能 ■可搬重量約40kgを実現 ■有線/無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■ROS1による制御に対応 ■非常停止スイッチを標準搭載 ■多彩なオプション品に対応

【 LiDAR搭載小型ロボット】卓上サイズの学習用ロボット教材
ライトローバーは、卓上サイズの扱いやすい台車ロボット筐体に、Raspberry Pi 4 Model B(RAM容量4GB版)と小型のLiDAR(LRF)を搭載した、学習用ロボット教材です。160mm四方の投影面積に収まるサイズで、机上での学習用途に好適なほか、限られたスペース内での動作が実現できるなど、これまで以上に多くの場面で活用が可能となります。 小型のサイズでありながらLiDAR(LRF)を搭載しており、周囲の環境を的確に認識可能です。ROSによる制御にも対応しており、Raspberry Pi 4の演算能力を活用したSLAMの実行など、台車ロボットに求められる現代的な制御を手軽に実験、実習することができます。 【特長】 ■Raspberry Pi 4 Model BとLiDAR(LRF)を標準搭載 ■エンコーダーによる速度制御を実現 ■モバイルバッテリーなどからの給電が可能 ■学習に必要なサンプルプログラムを付属 ■ライトローバー用のカメラユニットもラインナップ

【研究開発用搬送ロボット・AGV】軽量、コンパクト、高い柔軟性でありながら、簡単に設置が可能です。特に教育分野に適しています。
JAKA Zu 3は、操作が簡単なGUIビジュアルプログラミングを採用しており、専門知識のハードルが低く、導入が簡単です。 可搬重量3kg、動作範囲626mm。軽量で省スペースなため卓上でも使用可能な協働ロボットです。位置決め精度が高く、ネジ締めや電子部品などの精密機器の組み立て作業に活用できます。 【主な特徴】 ・GUIビジュアルプログラミングで専門知識のハードルが低い ・フィードバック制御で安全性も担保 ・Wi-Fi通信で余計な配線不要(有線での動作も可能) ・高速・高精度 ・ハイコストパフォーマンス ・省スペース

【研究開発用搬送ロボット・AGV】軽量、コンパクト、高い柔軟性でありながら、簡単に設置が可能です。特に教育分野に適しています。
JAKA Zu 7は、操作が簡単なGUIビジュアルプログラミングを採用しており、専門知識のハードルが低く、導入が簡単です。 可搬重量7kg、動作範囲819mm。位置決め精度が高く、重量のある製品運搬にも活用できます。 【主な特徴】 ・GUIビジュアルプログラミングで専門知識のハードルが低い ・フィードバック制御で安全性も担保 ・Wi-Fi通信で余計な配線不要(有線での動作も可能) ・高速・高精度 ・ハイコストパフォーマンス ・省スペース

【 研究開発用運搬ロボット・AGV】可搬重量約40kgは維持したまま、約4倍の稼動時間を実現
本製品は「メカナムローバーVer.3.0」に大容量のバッテリーを搭載した派生モデルです。可搬重量約40kgは維持したまま、約4倍の稼動時間(弊社内での実験、計算結果によります)を実現しました。追加工やカスタマイズを行いやすいアルミニウム製の筐体、ソフトウェア開発を容易なものとするArduino IDE対応、柔軟で高度な制御を実現するROS 1およびROS 2対応、静音動作を実現したダイレクトドライブタイプのインホイールモーターなどの優れた特徴はそのまま継承しています。 大容量バッテリーを搭載したことにより、電力消費が大きな拡張機器を搭載した場合にも長時間稼働が実現でき、台車ロボットの活用範囲をさらに拡大することが可能です。 【特長】 ■大容量のLi-Feバッテリーを搭載し、稼動時間を拡大 ■可搬重量約40kgを実現した四輪メカナムホイール構造 ■有線 / 無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■非常停止スイッチを標準搭載 ■ROS(ROS 1、ROS 2)による制御に対応 ■多彩なオプション品に対応

【 研究開発用運搬ロボット・AGV】 2個の駆動輪を車体の前後中央に搭載、車体の中心を軸としたその場旋回が可能
既発売の「メガローバーVer.3.0」の派生モデルで、従来比で容量が約5倍となるバッテリーを搭載したほか、2個の駆動輪を車体の前後中央に搭載することで、車体の中心を軸としたその場旋回が可能となりました。 大容量バッテリーによる安定した稼働性能と、多くの機器を搭載した場合でも安定・確実な旋回が可能な機体構造とを両立させた本製品は、実用化を見据えた本格的な実証実験や、長時間の運用が必要とされる研究・開発用途などに適しています。 【特長】 ■駆動輪を車体の中央に配置し、超信地旋回が可能 ■大容量のLi-Feバッテリーを搭載し、稼動時間を拡大 ■有線/無線接続による制御が可能 ■Arduino IDEでプログラム可能 ■拡張しやすいアルミフレームを採用 ■非常停止スイッチを標準搭載 ■ROS(ROS 1、ROS 2)による制御に対応 ■多彩なオプション品に対応
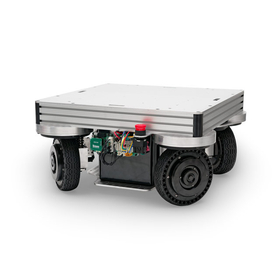
【 研究開発用運搬ロボット・AGV】四輪それぞれに独立したステアリング機構を搭載し、全方位への移動を実現しました。
本製品は、ベースモデルである「4WDSローバーX120A」のバッテリー容量増加モデルで、ベースモデルに対して約3倍の大容量バッテリーを搭載しています。高度な処理を行うために必要な電力も余裕をもって供給することができ、多彩な条件での運用に対応可能です。 本製品においては、約120kgという可搬重量と24V 60Ahという大容量バッテリーによって、台車ロボットの上部に大型の機材や可動機構などを搭載することが可能となります。ロボットアームや大型の搬送物、また、高度なセンサーやその処理装置などを搭載することができ、単なるAGVやAMRといった枠を超え、遠隔制御用のアバターロボットやフィジカルAI活用のためのロボットとするなど、現代的なロボティクス研究・活用のベースモデルとして好適です。 【特長】 ■大容量のLi-Feバッテリーを搭載し、稼動時間を拡大 ■有線 / 無線接続による制御が可能 ■多彩なオプション品に対応 ■拡張しやすいアルミフレームを採用 ■Arduino IDEでプログラム可能 ■非常停止スイッチを標準搭載 ■ROS 2による制御に対応

全セクターにおけるバルブの高精度で信頼!電子的に構成可能なポジショナをご紹介
『TZIDC』は、空気圧リニアアクチュエータまたは回転式アクチュエータに 搭載するように設計された通信機能付きの電子的に構成可能なポジショナです。 制限パラメータの完全な自動決定やポジショナへの適用により、 かなりの時間節約と好適な制御挙動が可能。 小型でコンパクトな設計、モジュール構造、さらに優れたコストパフォーマンス比を 備えています。 【特長】 ■セットアップが簡単 ・オートアジャスト機能 ・初期化が簡単 ■幅広い周囲温度範囲:-40~85℃(-40~185°F) ■HART通信機能 ■適応制御機能:操作中の制御パラメータをオートアジャスト ■衝撃耐性および振動耐性の向上:ギアレスセンサをアクティブ化 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

小型でコンパクトな設計!時間節約と好適な制御挙動が可能なポジショナをご紹介
『PositionMaster EDP300』は、空気圧リニアアクチュエータまたは回転式 アクチュエータに搭載するように設計された通信機能付きの電子的に構成可能な ポジショナです。 小型でコンパクトな設計でモジュール構造。 さらに優れたコストパフォーマンス比を備えています。 また、制限パラメータの完全な自動決定やポジショナへの適用により、 かなりの時間節約と好適な制御挙動が可能です。 【特長】 ■高空気容量 ■診断性能 ■過度の圧力への耐性 ■堅固で環境に高耐久化 ■試運転が簡単 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

ユニークで豊富な実績!総合的な生産力の向上に貢献する大きな可能性を秘めます
当社が取り扱う『Pressductor 張力計シリーズ』をご紹介します。 低測定レンジタイプの「ミニピローブロック張力計」をはじめ、 「小型/中型ピローブロック張力計」や「大型ピローブロック張力計」 「ラジアル張力計」「張力計専用アンプ」などをご用意。 ユニークで豊富な実績を持ち、ライン全体に対し小さな存在でありながら、 総合的な生産力の向上に貢献する大きな可能性を秘めます。 【特長】 ■他方式とは大きく異なる測定原理を採用 -超微小なセンサー動作量:10-15μm (一般的なひずみゲージ式:200μm) -高い検出精度: ±0.5 % (一般的な差動トランス式:±2.5 %) -高耐環境性 (使用可能温度範囲は他方式の2倍) ■堅牢、長寿命、再校正不要 ■製紙、フィルム、繊維、ゴム、箔、印刷業界など、幅広く豊富な納入実績 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

最高1200Aまでの性能と保護機能を保有!使いやすさ、統合性、接続性を最大限に高めた製品を提供します
『SACE Tmax XTシリーズ』は、データと接続性、使いやすさと設置性、 性能と保護、安全性と信頼性を最大限に高めるように設計された製品です。 同等のユニットよりも高いパフォーマンス、良好な保護、およびより正確な 測定を160~1200Aまで対応可能。 また、モバイル機器のBluetooth、Ekip接続により、さらなる信頼性の向上、 設置の高速化を実現しました。 【特長】 ■いつでも、どこでも、リモートから、情報にアクセスし、監視し制御 ■直感的な設計により、迅速なアップグレードが可能 ■さまざまなアクセサリを使用することで、洗練された機器に改良可能 ■動作電圧環境条件にかかわらず、同じロジック、機能などを共有 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。
