分類カテゴリから製品を探す
業種から企業を探す
ブックマークに追加いたしました
ブックマークを削除いたしました
これ以上ブックマークできません
会員登録すると、ブックマークできる件数が増えて、ラベルをつけて整理することもできます
この企業へのお問い合わせ
1~19 件を表示 / 全 19 件
ガラスや基板の反りは、面全体の高さを測り、基準の平面からのずれとして出します。不透明な基板は、縞を当てる3Dで面を一度に測れます。透明なガラスは光が通り抜けたり、裏面で反射したりするため、測り方の選び方が要ります。薄い板は支え方で形が変わるため、置き方も合わせて決めます。 【ポイント】 ■反りは、面全体の高さと、基準の平面からのずれで表します。 ■透明なガラスは、光が通り抜けるため、測り方を選びます。 ■置き方と重さで形が変わるので、支え方も決めます。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
食品の外観検査で画像にできるのは、形と大きさ、焼き色や色むら、欠けや割れ、表面に載った異物です。食品は良品でも一つひとつ違うため、決まった形との照合ではなく、許される変化の幅を学ぶ使い方が向きます。中に入った異物や味、食感は外観からは分からず、別の方法が要ります。 【ポイント】 ■形・色・欠け・表面の異物は、画像で扱えます。 ■良品の個体差が大きいので、許す幅をAIや基準で決めます。 ■中の異物や味・食感は、外観では分かりません。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
平面度や反りを全数で測るには、面全体の高さを一度に取れる3Dが向きます。面上の点を何点か測るのと違い、全体の形から、基準の面に対するずれの最大と最小を出せます。結果は、置き方で変わります。自重でたわむ薄い物は、どう置くかを先に決めます。 【ポイント】 ■面全体の高さから、平面度や反りを出します。 ■薄い物は、置き方で反りの値が変わります。 ■光る面や透明な面は、点が欠けて測れないことがあります。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
フィルム・塗工面の欠陥検査は、筋、ピンホール、異物、ムラのどれを見たいかで、照明の当て方を決めます。穴は透過、異物は反射と透過の両方、筋とムラは斜めや拡散の光が向きます。異物の凸の高さや筋の凹凸を数字で見たいときは、3Dを検討します。塗膜の厚みそのものは画像では出ないので、厚みを測る専用の手段と組み合わせます。 【ポイント】 ■欠陥ごとに、見える照明の当て方が違います。 ■穴と異物は2Dで見やすく、膜の厚みそのものは画像では出ません。 ■流れるシートは止めず、ラインカメラで1行ずつ撮ります。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
電極シートのように金属箔へ塗膜を付けたシートの検査では、筋、ピンホール、異物、塗工端の位置、箔のしわやうねりを見ます。有無や位置は2Dのラインカメラで見えますが、光る箔と黒い塗膜が同じ画像に入るため、照明の当て方で見える欠陥が変わります。凸の高さやしわの形を数値で見たいときは、3Dを検討します。 【ポイント】 ■光る箔と暗い塗膜が隣り合うため、照明で見え方が変わります。 ■塗工端の位置は、明暗の境目として2Dで測れます。 ■凸の高さやしわの形を数値で見るなら、3Dを足します。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
コネクタの平坦度(コプラナリティ)は、全端子の先端が同じ平面にどれだけそろっているかを見る検査で、先端の高さを測る3Dが要ります。2Dの画像で見えるのは、端子の曲がり、欠け、汚れまでです。端子は小さく、めっきで光るため、光の当て方を替えて撮り、足りない所を補う考え方が基本になります。 【ポイント】 ■平坦度は、全端子の先端高さが同じ平面にそろうかを見ます。 ■2Dで見えるのは曲がりと欠け、浮きの量は3Dで測ります。 ■小さく光る先端は、光の向きを増やして撮ります。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
色ムラや濃淡ムラは、傷や欠けと違って、明確な境目がありません。ゆるやかに変わる濃淡を、人は見る角度や光の中で判断します。画像で検査するには、照明を一定にし、ムラを数字に置き換える必要があります。限度見本を数字に置き換える作業が、検査の成否を分けます。 【ポイント】 ■ムラには境目がなく、基準の線を引きにくいです。 ■照明や見る角度で見え方が変わるため、条件を固定します。 ■限度見本を測り、数字の基準に置き換えます。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
BGAのはんだボールやバンプの高さは、2Dの画像では決められず、高さを測る3Dが要ります。2Dで見えるのは、ボールの有無、位置のずれ、大きさ、汚れです。球は小さく鏡のように光るため、複数の方向から順に光を当てて、読めた場所をつなぐ撮り方が基本になります。 【ポイント】 ■ボールの有無と位置は2Dで、高さのそろいは3Dで見ます。 ■球の頂点は光りやすく、1方向の光では読めません。 ■球の間のすき間は、測れない範囲として残ることがあります。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
鋳造・ダイカスト品の外観検査では、欠け、バリ、表面に出た巣は2Dで見えることが多く、巣の深さ、打痕、バリの高さは3Dが要ります。難しさの中心は、鋳肌のざらつきです。正常な面が細かく光るため、不良が埋もれます。内部の巣は光学では見えず、別の手段になります。 【ポイント】 ■欠けやバリ、表面の巣は、2Dで見えることが多い不良です。 ■鋳肌のざらつきが、不良を埋もれさせます。 ■内部の巣は、光学検査では見えません。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
黒いゴムや樹脂が3Dセンサーで測れないのは、表面が当てた光の大半を吸い、カメラに戻る光が足りなくなるからです。像は暗くなり、ノイズに埋もれて点が欠けたり、ざらついたりします。打ち手は、戻る光を増やす、ノイズを減らす、光を一点に集める方式を選ぶ、の3つです。 【ポイント】 ■原因は、光が吸われて、戻る光が足りなくなることです。 ■暗い像は、センサーのノイズに埋もれます。 ■光を集める方式や、複数枚の平均が効きます。 ※くわしい解説は、関連リンクの技術ノートと、ダウンロード資料をご覧ください。
3Dセンサーを小さく組みたい装置メーカー・開発部門の方へ。小さなレーザスキャニングプロジェクターとカメラで組む3Dセンサーです。CEATEC 2026の共同出展で展示する内容を、ご紹介します。 半導体レーザの株式会社QDレーザ、MEMSミラーのUltimems, Inc.(台湾)との、3社での共同出展です。当社は、3Dセンサーに組み上げる役を受け持っています。 【特長】 ■レーザスキャニングプロジェクターとカメラの組み合わせ ■位相シフト法、モアレ法、光切断法の3つの方式での実演 ■光・撮像・同期・計算を、当社が一貫して開発 ■ブースの展示を、Webページでそのまま3Dで再現 ■装置への組み込みや、対象に合わせた開発のご相談をお受けします
うちのワークは測れるのか。それを先に知りたい技術者・設備担当・購買の方へ。見積の前に、測れるかどうかをお答えします。 まず写真1枚から。スマートフォンの写真で構いません。材質・大きさ・見たいもの、の3つを添えてください。見込みがあれば実物をお預かりし、複数の方式で測り比べます。最初の段階だけを、小さく頼めます。結果を見て、続けるか、やめるかを決めてください。 【特長】 ■進め方は4段階。受け取るものが、段階ごとに決まっています ■7つの方式から候補を選び、同じ実物で測り比べます ■測れない範囲と理由を、報告書に書きます ■図面や写真は、秘密保持契約のあとで構いません ■既製品で足りるなら、そうお伝えします ■技術者が最初からお話を伺います
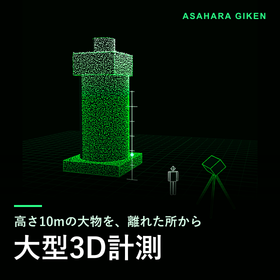
大きすぎて、測定室に入らない。人の背丈をはるかに超える所の形と寸法を、近づかずに知りたい。そんな製造・設備担当の方へ。離れた所から丸ごと測る3D計測を開発します。 三脚に据えたセンサーを、対象から離して置きます。離れた場所の形と寸法が、立体で出ます。微細な部品と大物を、同じ屋根の下で測っています。大物の開発は、いま実際の案件として進めています。 【特長】 ■高さ10mの大物を、離れた所から丸ごと測ります ■床 約160平方メートル・高さ 約10mの自社工場で、大きなものを立てたまま確かめます ■どこまで正しく出るか、ばらつく範囲も報告書に書きます ■センサーは、対象と現場に合わせて一から組みます ■屋外で使う場合は、光や天候の条件を実物で確かめてからお答えします
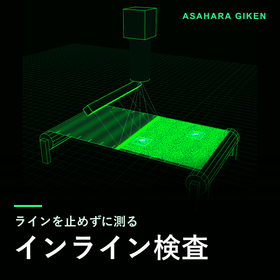
ラインを止められない、一度に全体を撮れない。連続して流れるシートや搬送中のワークを検査したい、製造・設備担当の方へ。流れたまま撮り、悪い所の位置を残します。 時間を基準に撮ると、速さが変わったときに像が伸び縮みします。当社は、進んだ距離に合わせて1行ずつ撮り、つないで1枚の像にします。悪い所には印が落ち、どの位置にあったかが残ります。 【特長】 ■ラインカメラで、流れたまま1行ずつ撮ります ■進んだ距離の信号(エンコーダなど)に合わせて撮ります ■悪い所の位置が残り、後の工程で追えます ■1個あたりに使える時間(タクト)から逆算して、撮り方を決めます ■いまの搬送はそのままに、その上で撮る構成を検討します ■間に合わない場合は、そうお伝えします
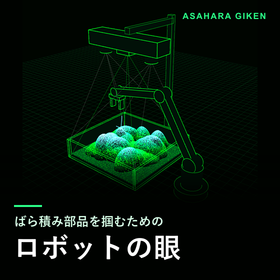
箱の中で重なった部品をロボットに掴ませたい、生産技術・ロボットSIerの方へ。掴む位置と向きを立体で出す、ロボット用の3Dビジョンを開発します。 光る金属の部品が重なると、一つの眼では部品の裏側が欠けます。外の光や霧が重なると、形が崩れます。ロボットに要るのは、頭脳と、筋肉と、眼。当社は、その眼をつくっています。現場の条件に合わせて、一から組みます。 【特長】 ■眼の付け方は2つ。上に置いて見下ろすか、ロボットの手先に載せるか ■眼を二つにして、欠けた側を埋めます ■外の光や霧には、光の色を選ぶ、囲う、といった手を打ちます ■崩れる条件と、戻らなかった条件を、そのまま報告します ■作り方ごとお渡しし、次の一台からお客様が増やせる形にもできます
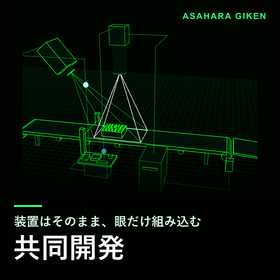
検査や計測の機能を自社の装置に載せたい装置メーカーの方、カメラ・レンズ・光源・投影器を「システムで提案してほしい」と言われた部品メーカーの方へ。見る・測る部分だけを、当社が組み込みます。 搬送、筐体、安全、制御は、いまの設計のままで構いません。装置の側から見ると、「測れ」と送り、結果を受け取るだけになります。 【特長】 ■分担をはっきり分けます(搬送・筐体・安全・制御・お客様の窓口はメーカー様) ■つなぐ場所は、信号の入口と出口だけです ■搬送を止めずに、その上で撮る構成も検討します ■ご指定の機器で測り、足りない点は理由と代わりの案をお伝えします ■当社の名前を出さない形でもお受けします ■エンドユーザーの名前を伏せたまま、ご相談いただけます
検査装置や3Dセンサーを、買うのではなく自分たちで作り、直し、増やしたい生産技術・開発部門の方へ。最初の一台と一緒に、作り方をお渡しします。 装置だけを受け取ると、中は見えません。直すのも増やすのも、作った会社を待つことになります。当社は、図面、ソースコード、調整の手順を一緒にお渡しします。 【特長】 ■方式を一緒に選び、選んだ理由を共有します ■計測・検査のソフトを、お客様が改造できる形でお渡しします ■設計書と立ち上げの手順に、「なぜそうしたか」まで書きます ■光を当てる瞬間と撮る瞬間を合わせる「同期」も、文書にします ■担当の方が自分で直し、次へ広げられるまで伴走します ■台数が少なく条件が変わらないなら、完成品をおすすめします
目視の全数検査を機械に置き換えたい、品質保証・製造の方へ。色と傷は2D、形は3D、判断はAI。必要な分だけ組み合わせた検査システムを、実物に合わせて開発します。 外観検査の自動化がうまくいかない原因は、多くの場合、撮り方にあります。写っていない欠陥は、AIにも見つけられません。当社はAIの前に、欠陥が写る光と向きを探します。 【特長】 ■欠陥が写る撮り方を先に決め、写らない欠陥は先にお伝えします ■打痕・凹みを「あるか」ではなく「どれだけ深いか」で判定します ■照明の切り替えだけで足りる場合は、3Dを使いません ■いまの2D検査を残したまま、高さだけ足す構成も検討します ■過検出と見逃しの線引きは、良品と不良品の実物で一緒に決めます
既製の3Dセンサーを試したが、点が欠ける、白く飛ぶ、ざらつく。そんなワークをお持ちの生産技術・品質保証の方へ。測れない理由を実物で突き止め、合う測り方を組みます。 測れない理由は、たいてい光の返り方にあります。光るものは白く飛び、透けるものは奥の面が写り、黒いものは光が戻りません。当社は方式を先に決めず、同じ実物を複数の方式で測り比べます。 【特長】 ■7つの方式から候補を選び、実物で測り比べて選びます ■影や白飛びは、光と眼の数・向きを増やして埋めます ■測れない範囲と理由を、最初の報告書に書きます ■いまお使いのセンサーを活かせる場合は、そうお伝えします ■スプレーを吹かずに測りたい、というご相談もお受けします